

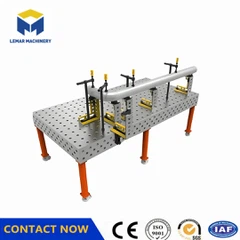


Kako riješiti devijaciju pozicioniranja 3D stola za zavarivanje
May 04, 2026
Ostavi poruku
1. Odmah izvršite kalibraciju tačnosti
Koristite mašinu za koordinatno mjerenje (CMM) ili laserski tragač da provjerite ravnost površine stola (standardno manje od ili jednako 0,08 mm/m²) i pozicionu tačnost rupa za pozicioniranje (izbočenje manje od ili jednako ±0,02 mm).
Nadoknaditi za-iz-područja tolerancije; ako je potrebno, vratite referentnu površinu u tvornicu na popravak.
Nakon kalibracije, provjerite konzistentnost ponovljivog pozicioniranja pomoću standardnih radnih komada kako biste osigurali da se odstupanje vrati na ±0,1 mm.
2. Pregledajte i zamijenite istrošene dijelove
Pozicioniranje rupa i PC iglica: Ako su igle za PC labave ili imaju prekomjerno izvlačenje, provjerite da li su zidovi rupa istrošeni i povećani zbog dugotrajne- upotrebe. Manje habanje može se zamijeniti zadebljanim PC iglama; ozbiljno habanje zahteva preradu platforme.
T-Prorezi i klizač: Provjerite ima li u otvoru utora neravnina, deformacija ili krhotina. Očistite i podrežite posebnim strugačem kako biste osigurali nesmetan, nesmetan rad klizača.
Referentne površine modula: Ako su spojne površine standardnih dijelova kao što su ugaona ravnala i kvadratne kutije izgrebane ili deformirane, treba ih poslati na popravku ili zamjenu.
3. Standardizirajte operativne procedure kako biste izbjegli -ljudsku štetu.
Nemojte koristiti čekiće, šipke za hvatanje ili druge nasilne metode za ugradnju radnih predmeta ili učvršćenja, jer to može oštetiti strukturu za pozicioniranje.
Zategnite simetrično tokom stezanja kako biste izbjegli jednostranu silu koja bi mogla uzrokovati blagu deformaciju površine stola.
Očistite metalne strugotine i šljaku od zavarivanja odmah nakon svake upotrebe kako biste spriječili da nečistoće uđu u proreze i stvaraju efekat "podizanja".
4. Rješavanje problema inteligentnih sistemskih grešaka (primjenjivo na integrirane platforme{1}}vođene vizijom).
Ako ste opremljeni 3D vizijom ili laser-navođenim sistemom, izvršite kalibraciju-na-ruku da objedinite koordinatne sisteme senzora i robotske ruke.
Provjerite kontaminaciju senzorskog sočiva i neusklađenost optičke putanje. Ponovo kalibrirajte i provjerite tačnost putanje gorionika za zavarivanje.
Uvjerite se da je kontrolni sistem napunjen najnovijim parametrima kalibracije kako biste izbjegli dinamička odstupanja zbog gubitka parametara.
5. Optimizirajte radno okruženje i upravljanje opterećenjem.
Održavajte konstantnu temperaturu i vlažnost (20±2 stepena, vlažnost 40-60%) kako biste smanjili efekte termičkog širenja i kontrakcije.
Izbjegavajte lokalizirano preopterećenje ili produženo koncentrisano opterećenje; osigurajte ravnomjernu raspodjelu težine radnog komada kako biste spriječili lokalizirane depresije na površini stola.
Držite podalje od-opreme sa visokim vibracijama kao što su mašine za štancanje i kovanje kako biste spriječili strukturno labavljenje.

Pošaljite upit